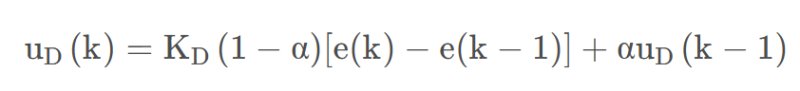作者
[机智流硬件] [冷小莫]
[[email protected]]
日期
[2024-12]
摘要
- PID控制算法是工业自动化中最常用的控制算法之一。
- PID通过计算当前输出与期望输出之间的误差,并根据该误差的比例(P)、积分(I)和微分(D)来调整控制输入,从而实现对系统的精确控制。
工作原理
PID控制器通过以下三个基本组件来计算控制输入:
- 比例(P):直接对误差进行比例放大,可以迅速减少误差,但可能导致系统不稳定。
- 积分(I):对误差进行积分,可以消除系统的静态误差,但可能导致系统响应变慢。
- 微分(D):对误差的导数进行预测,可以预测误差的变化趋势,从而提前进行调整,提高系统的响应速度和稳定性。
- e(t) 是当前误差,即期望输出与实际输出之间的差值。
- K_p 是比例系数。
- K_i 是积分系数。
- K_d 是微分系数。
- 实现步骤
-
计算误差:计算当前输出与期望输出之间的误差。
比例项:根据比例系数和误差计算比例项。
积分项:对误差进行积分,并根据积分系数计算积分项。
微分项:计算误差的导数,并根据微分系数计算微分项。
计算控制输入:将比例项、积分项和微分项相加,得到控制输入。
应用控制输入:将控制输入应用于被控系统。
整体公式: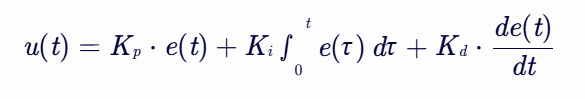
示例代码(Python)
以下是一个简单的PID控制算法的Python实现示例:
详细描述你的研究方法、实验设计、数据收集和分析过程。确保方法部分清晰、准确,以便其他研究人员能够重现你的实验结果。
(此处使用的是位置PID,增量式PID等可以根据实际情况进行修改,下面会进行详细说明)
class PID:
    # pid的初始化赋值
    def __init__(self, Kp, Ki, Kd, setpoint=0, sample_time=0.01):
        self.Kp = Kp
        self.Ki = Ki
        self.Kd = Kd
        self.setpoint = setpoint
        self.sample_time = sample_time

        self.prev_error = 0
        self.integral = 0

    # pid的cal_process
    def update(self, measured_value):
        error = self.setpoint - measured_value # 计算误差
        self.integral += error * self.sample_time # 积分
        derivative = (error - self.prev_error) / self. sample_time # 微分

        output = self.Kp * error + self.Ki * self.integral + self.Kd * derivative # 计算控制输入
        self.prev_error = error # 保存误差

        return output


pid = PID(Kp=1.0, Ki=0.1, Kd=0.01, setpoint=100)
measured_value = 90  # 假设的当前测量值
control_input = pid.update(measured_value)

print(f"Control Input: {control_input}")
示例代码(C语言)
void pid_init(pid_type_def *pid,uint8_t mode,float max_output,float max_iout,const float PID[3])
{

	pid->mode=mode;
	pid->max_output=max_output;
	pid->max_ioutput=max_iout;
	pid->Dbuf[0]=pid->Dbuf[1]=pid->Dbuf[2];
	pid->error[0]=pid->error[1]=pid->error[2]=pid->pout=pid->iout=pid->dout=0.0f;
}

float PID_calc(pid_type_def *pid,float ref,float set,float PID[3])
{
	pid->kp=PID[0];
	pid->ki=PID[1];
	pid->kd=PID[2];

	pid->error[2]=pid->error[1];
	pid->error[1]=pid->error[0];

	pid->set=set;
	pid->cur=ref;

	pid->error[0]=set-ref;

	if (pid->mode ==PID_POSITION)
	{
		pid->pout=pid->kp*pid->error[0];
		pid->iout+=pid->ki*pid->error[0];
		pid->Dbuf[2]=pid->Dbuf[1];
		pid->Dbuf[1]=pid->Dbuf[0];
		pid->Dbuf[0]=pid->error[0]-pid->error[1];
		if (pid->iout>pid->max_ioutput)
		{
			pid->iout=pid->max_ioutput;
		}
		else if (pid->iout<-pid->max_ioutput)
		{
			pid->iout=-pid->max_ioutput;
		}
		if (pid->iout*pid->error[0]<0)
		{
			pid->iout=0;
		}
		if (pid->cur>0.707*pid->set || pid->cur<0.707*pid->set)
		{
				pid->dout=pid->kd*pid->Dbuf[0];
		}
		else
		{
					pid->dout=0;
		}
		pid->output=pid->pout+pid->iout+pid->dout;
		if (pid->output>pid->max_output)
		{
			pid->output=pid->max_output;
		}
	}

	else if (pid->mode==PID_DELTA)
	{
		pid->pout=pid->kp*(pid->error[0]-pid->error[1]);
		pid->iout=pid->ki*pid->error[0];
		if (pid->iout>pid->max_ioutput)
		{
			pid->iout=pid->max_ioutput;
		}
		else if (pid->iout<-pid->max_ioutput)
		{
			pid->iout=-pid->max_ioutput;
		}
		if (pid->iout*pid->error[0]<0)
		{
			pid->iout=0;
		}
		pid->Dbuf[2]=pid->Dbuf[1];
		pid->Dbuf[1]=pid->Dbuf[0];
		pid->Dbuf[0]=pid->error[0]-2.0f*pid->error[1]+pid->error[2];

		if (pid->cur>0.707*pid->set || pid->cur<0.707*pid->set)
		{
				pid->dout=pid->kd*pid->Dbuf[0];
		}
		else
		{
					pid->dout=0;
		}

		pid->output+=pid->pout+pid->iout+pid->dout;

		if (pid->output>pid->max_output)
		{
			pid->output=pid->max_output;
		}


	}

	return pid->output;
}
经验分享
- 一般情况下,我们是通过波形图的稳定以及响应来判定PID算法的效果的。
- 一般情况下,我们可以先设置一个较大的比例系数,然后逐渐减小比例系数,直到系统的响应变得平滑。
- 积分项的作用是消除系统的静态误差,但是积分项的引入会使系统的响应变慢。
- 微分项的作用是预测误差的变化趋势,从而提前进行调整,提高系统的响应速度和稳定性。
举例分析(MatLab-Simulink)
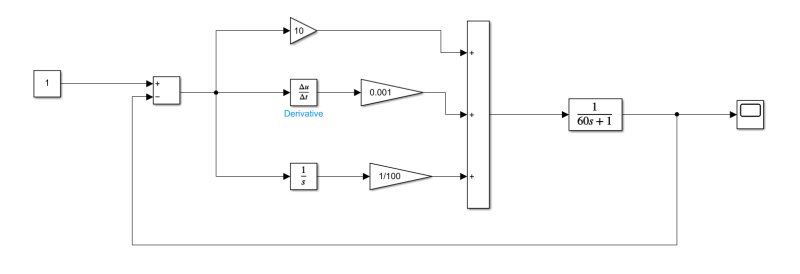
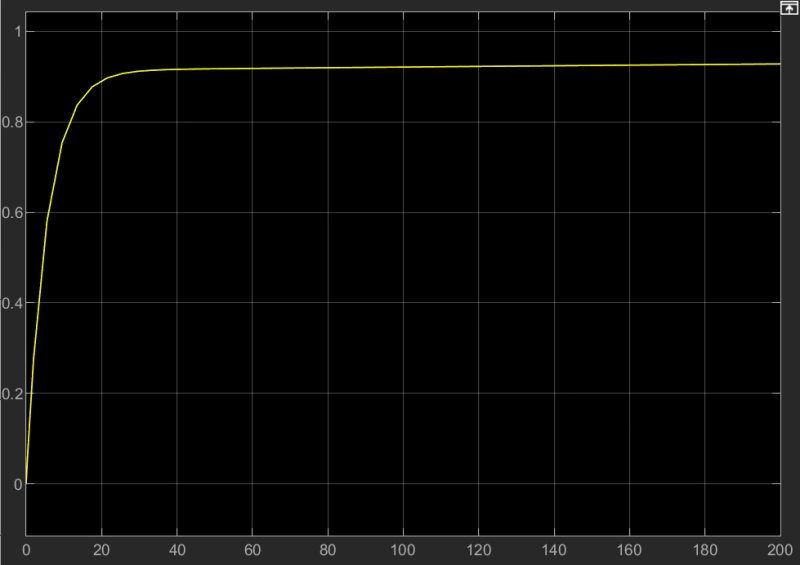
- ## 这是当P是10,I是0.001,D是0.01的时候matlab的simulink仿真图以及他的效果图,采样周期T是200.
- 说明存在稳态误差,这个时候要增加i,使得不存在稳态误差
- ## 增加I的数值以后,发现超调,准备增加D
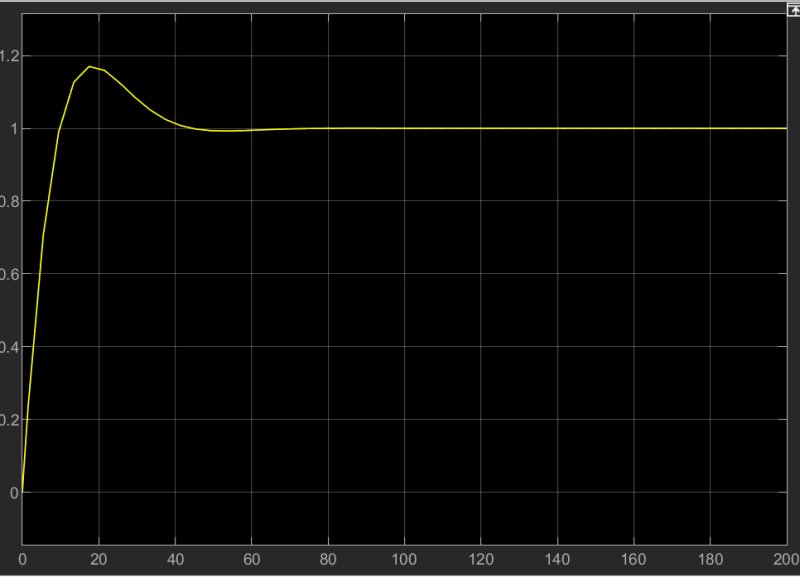
- ## 最好的效果如下
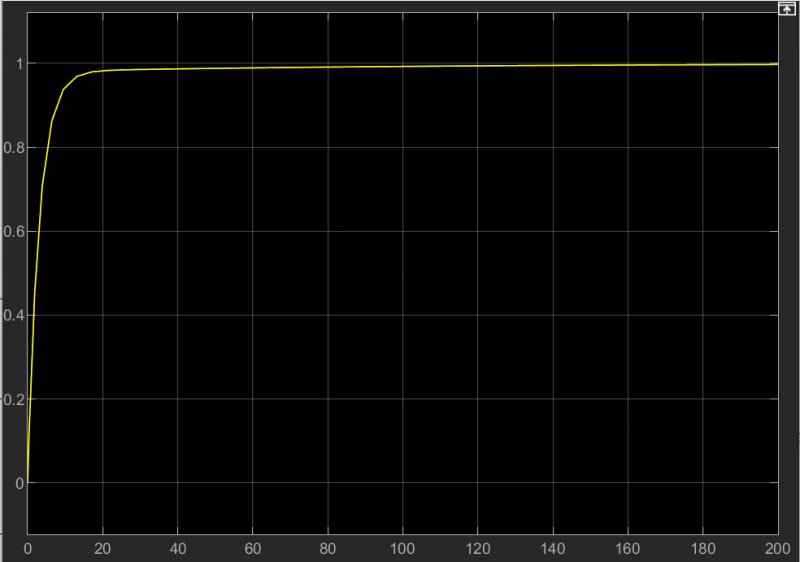
优化以及其他情况的PID计算
有一个口诀分享给大家
            参数整定找最佳, 从小到大顺序查。

            先是比例后积分, 最后再把微分加。

            曲线振荡很频繁, 比例度盘要放大。

            曲线漂浮绕大弯, 比例度盘往小扳。

            曲线偏离回复慢, 积分时间往下降。

            曲线波动周期长, 积分时间再加长。

            曲线振荡频率快, 先把微分降下来。

            动差大来波动慢, 微分时间应加长。

            理想曲线两个波, 前高后低四比一。

            一看二调多分析, 调节质量不会低。
附加
- ### 一般来说,位置PID控制算法可以稳定大部分的控制,但是根据不同的应用情景,也有不同的优化算法
- ### 1. 积分分离PID
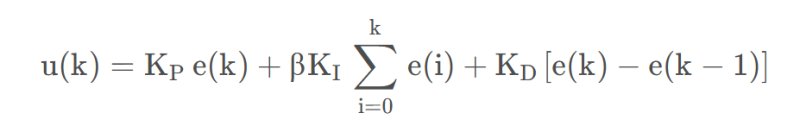
- ### 2. 变速积分的PID控制
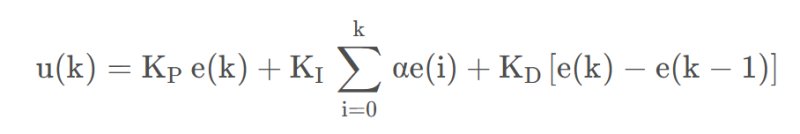
- ### 3. 不完全微分PID控制