2025-09-25 16:14:08.992 [info] (ssh_tunnel) stdout: @@@@@@@@@@@@@@@@@@@@@@@@@@@@@@@@@@@@@@@@@@@@@@@@@@@@@@@@@@@ @ WARNING: REMOTE HOST IDENTIFICATION HAS CHA...
博客广场
ssh-keygen -R "[js1.blockelite.cn]:26116"
https://linux.do/t/topic/276425
https://linux.do/t/topic/276425 运行: win r secpol.msc 一. 按 WIN+R,输入 secpol.msc 打开本地安全策略 点击网络列表管理器策略,双击 Mihomo 点击网络位置,选择...

Linux 网络带宽与连接测试
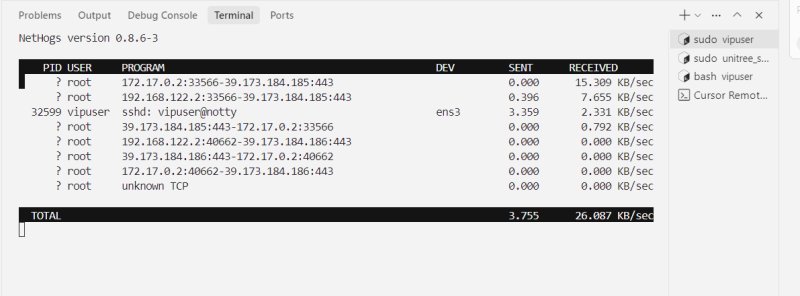
网络问题应分成进程占用、端到端吞吐和外网连通性三类检查。本页分别使用 nethogs、iperf3 和 curl 定位问题。 查看进程带宽 sudo apt-get update sudo apt-get install...
好的,这是提供的 Vulkan 安装指南的中文翻译,已保留原始 Markdown 格式。
好的,这是提供的 Vulkan 安装指南的中文翻译,已保留原始 Markdown 格式。 Vulkan Ubuntu 在 Ubuntu 上安装 Vulkan: Bash sudo apt-get install libvulkan1 测试你的 V...
在弹出的窗口中操作
sudo apt update sudo apt install ibus-libpinyin ibus restart ibus-setup 在弹出的窗口中操作 输入上述命令后,会弹出一个名为 "IBus Preferences" 的窗口: 点击顶...
pip install modelscope
pip install modelscope pip install "datasets>=2.16.0,<3.0.0" -i https://pypi.tuna.tsinghua.edu.cn/simple download.py from modelscope.hub.snapshot_download im...
sudo apt install bzip2
sudo apt install bzip2 curl -Ls https://micro.mamba.pm/api/micromamba/linux-64/latest tar -xvj bin/micromamba #./bin/micromamba shell init -s bash -p /opt/mi...
joycon连接x5
cd joycon-robotics/ ls make install ls /usr/src/linux-headers-6.1.83 make install --kernelsourcedir /usr/src/linux-headers-6.1.83 sudo mkdir -p /lib/modules/...
快速下载download\hf\files.py
快速下载download\_hf\_files.py python3 download\_hf\_files.py IPEC-COMMUNITY/spatialvla-4b-224-pt main --repo-type model --download\_path /data1/spatialvla-4...
备注 其他下载方式
特别注意最后一步配置国内代理,否则在国内无法下载包。 方案一:使用 Conda 安装(最推荐,不需要 root 权限) 既然你经常使用 Python 环境,使用 conda 安装 Go 是最...
根据检测到的环境信息:
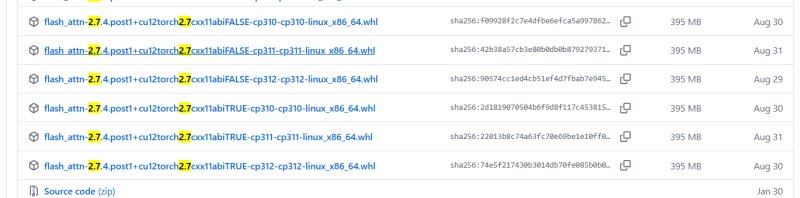
python -V 3.10 python -c "import torch; print(f'Torch: {torch.__version__}'); print(f'CUDA: {torch.version.cuda}')" Torch: 2.7.0+cu126 CUDA: 12.6 python -c "...
要使用 Xget 下载 Hugging Face (HF) 的数据集和模型,主要有两种方法:
要使用 Xget 下载 Hugging Face (HF) 的数据集和模型,主要有两种方法: 方法一:直接转换 URL 进行下载(适用于命令行工具) 这种方法非常适合需要直接下载某个特定的...
其他辅助工具
本目录整理具身智能实验中常用的辅助工具。这里的内容不一定是机器人算法本身,但会影响环境配置、模型下载、数据处理、GPU 算子性能和日常开发效率。 高速计算与算子库...
FlashLib:面向现代 GPU 的高速经典机器学习算子库
项目仓库:https://github.com/FlashML-org/flashlib 项目主页与技术博客:https://flashml-org.github.io/ PyPI 包名:flashlib 开源协议:Apache-2.0 适合放置位置:1...
本节教程比较简略,主要是执行命令即可,感兴趣的小伙伴可以做这个实验:
本节教程比较简略,主要是执行命令即可,感兴趣的小伙伴可以做这个实验: mamba create -n py311 "python==3.11" # 3.11 is recommended git clone https://github.com/...
机器人学习教程
本目录包含机器人学习相关的理论和实践指南,主要涵盖强化学习、模仿学习等机器人智能决策方法。 目前已有的demo:多机器人搬运家具 目录内容 强化学习 基础强化学习算...
具身场景的深度和强化学习
本目录收集强化学习、模仿学习和深度学习在具身场景中的复现教程。建议大家先从任务边界和仿真平台开始理解,再进入具体代码和训练命令。 章节入口 多机器人搬运家具强...
CooHOI: 通过操控物体动力学学习协作式人-物交互
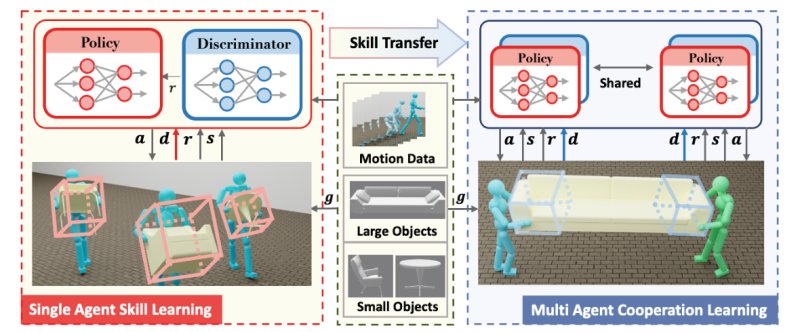
论文 "CooHOI: Learning Cooperative Human-Object Interaction with Manipulated Object Dynamics" 的官方实现。 该框架采用两阶段学习范式。在第一阶段,如左图所示,...
04-Locate Anything:把自然语言变成机器人可用的视觉定位框
Locate Anything 是 NVIDIA 发布的视觉语言定位模型。它解决的问题很直接:给一张图和一句自然语言,让模型输出目标的 2D box 或 point。对具身智能来说,它不是 VLA 策...
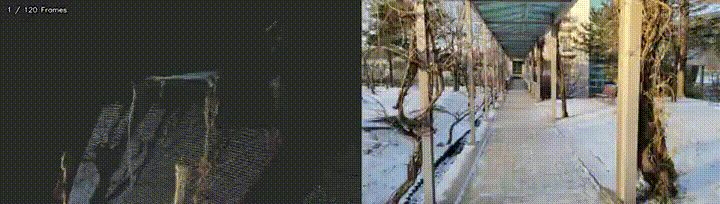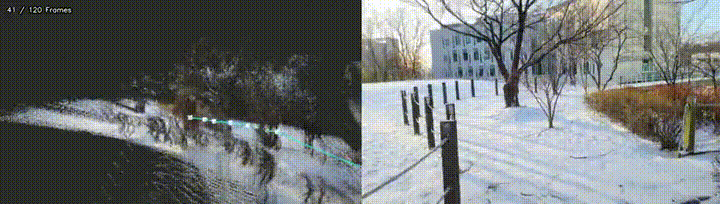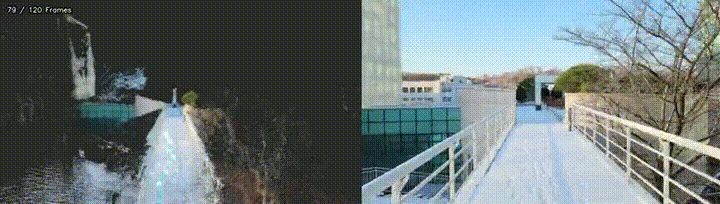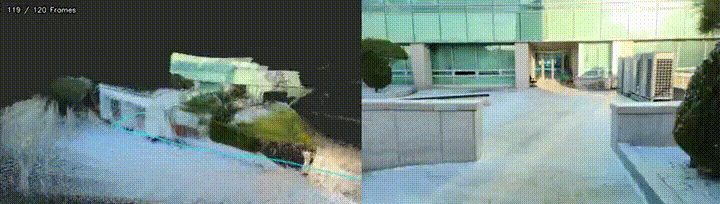
03-LingBot-Map:从视频扫描到三维点云地图
LingBot-Map 是一个面向长视频的流式三维重建项目。它可以从连续视频帧中估计相机轨迹、深度、点云和可视化渲染结果,适合用来理解“机器人拿着相机扫一圈环境,逐步形成...